


Wyobraź sobie ramię robota, które wygina się i obraca, a każda z osi jest wyposażona w bardzo precyzyjne napędy silnikowe, czujniki lub systemy wizyjne, jakby grało symfonię ruchu. Jednak bez „przewodnika”, który mówiłby każdemu elementowi systemu, kiedy i jak wykonać odpowiednie czynności, ramię mogłoby powodować ostre kolizje i metaliczne zadrapania.
W poprzednich artykułach z serii-Kontrola czasu rzeczywistego przyglądaliśmy się-przyrządom do kontroli czasu rzeczywistego (RTC) używanym do wykrywania, sterowania i przetwarzania. Połączenie ich wszystkich wymaga „dowództwa”: komunikacji-w czasie rzeczywistym. W tym artykule jako punkt wyjścia do naszej dyskusji wykorzystamy Przemysł 4.0 oparty na komunikacji i kontroli w czasie rzeczywistym-.
Czynniki napędzające rozwój Big Data w automatyzacji
Działalność fabryk bez interwencji człowieka stała się popularna ze względu na epidemię. Gromadzenie i właściwa dystrybucja dużych zbiorów danych (definiowanych przez Oxford Dictionary jako bardzo duże zbiory danych, które można analizować obliczeniowo w celu ujawnienia wzorców, trendów i korelacji, szczególnie w odniesieniu do ludzkich zachowań i interakcji) może wspierać cyfrowe bliźniaki, pomiary, pobieranie opłat za usługi i konserwację predykcyjną. Na przykład dostępność dużych zbiorów danych umożliwia monitorowanie wydajności ramion robotycznych i warunków pracy systemów, a także szybkości transmisji danych, temperatury, wilgotności, wibracji itp., co prowadzi do opracowania modeli (cyfrowych bliźniaków) zdolnych do przewidywania przyszłej wydajności i warunków pracy w oparciu o sztuczną inteligencję uczącą się przy użyciu dużych zbiorów danych. Aby w pełni wykorzystać te korzyści, konieczne jest połączenie technologii informatycznych (IT) i technologii operacyjnych (OT), aby móc obsługiwać protokół internetowy (IP), a także brzeg systemu RTC. Logicznie rzecz biorąc, nazywa się to konwergencją IT i OT.
W sieci Ethernet warstwy sieciowe i transportowe modelu wzajemnych połączeń systemów otwartych (OSI) obsługują protokół kontroli transmisji/protokół internetowy (TCP/IP), więc sieć Ethernet z natury obsługuje protokół IPv4 (i IPv6). Oprócz tego zdolność do deterministycznego przesyłania wymaganej ilości informacji jest powodem, dla którego Ethernet przemysłowy staje się istotnym standardem komunikacyjnym w zbiegających się obszarach automatyki przemysłowej. Tradycyjne magistrale polowe są nadal używane do komunikacji z urządzeniami brzegowymi, ponieważ istniejąca infrastruktura zazwyczaj korzysta z protokołów-dwuprzewodowych i nie obsługuje natywnego protokołu TCP/IP. Rysunek 1 ilustruje aktualne sposoby komunikacji w automatyce przemysłowej.
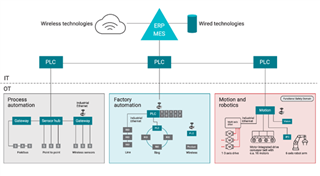 Rysunek 1: Aktualne metody komunikacji w automatyce przemysłowej
Sposób wdrażania komunikacji przemysłowej zaczął się zmieniać. Jedno-parowy Ethernet (SPE) utrzymuje istniejące dwu-przewodowe architektury systemów, jednocześnie obsługując większe prędkości i wiele zalet Ethernetu przemysłowego. Zaawansowana diagnostyka terenowa obsługuje zarówno rozproszone, jak i scentralizowane monitorowanie i działanie. I oczywiście SPE może ponownie wykorzystać istniejącą-infrastrukturę przewodową zbudowaną z wielu istniejących magistral polowych, upraszczając modernizację-opartą na konwergencji i minimalizując koszty.
Głębsze zrozumienie Ethernetu
Chociaż sieć Ethernet jest otwarta i wszechobecna w aplikacjach korporacyjnych, nie jest obecnie dostępna w zastosowaniach-czasu rzeczywistego, ponieważ transmisja ramek IT Ethernet wymaga-najlepszego wysiłku i jest niekontrolowana. w każdym razie błędy są irytujące. W przypadku OT w czasie rzeczywistym błędy mogą mieć poważne konsekwencje, a nawet być niebezpieczne, a systemy RTC potrzebują niezawodnej komunikacji jako „przewodnika” systemu, aby zapewnić, że system działa zgodnie z przeznaczeniem, unikając w ten sposób awarii produktu, uszkodzenia systemu lub obrażeń personelu. Ponieważ IT Ethernet jest zwykle używany w środowiskach korporacyjnych lub konsumenckich, istnieje niewiele wyzwań środowiskowych. Natomiast systemy RTC często pracują w trudnych warunkach.
Potrzeba solidnego, deterministycznego zachowania (np. niezawodności w szerokim zakresie temperatur, w hałaśliwym i brudnym środowisku) oraz wyższych szybkości transmisji danych doprowadziła do pojawienia się Ethernetu przemysłowego. Ethernet przemysłowy jest deterministyczny i solidny, zapewnia dodatkową przepustowość i nieodłączną łączność IP, aby w pełni wykorzystać systemy RTC.
Oto spojrzenie na charakterystykę taktowania i jej zastosowanie do warstwy fizycznej Ethernet (PHY).
Znaczenie charakterystyki czasowej
Istnieją trzy ważne cechy taktowania w systemie RTC:
Opóźnienie.W tym kontekście ważne jest, aby wziąć pod uwagę opóźnienia, takie jak opóźnienie propagacji: czas od wejścia danych do systemu, podsystemu lub komponentu podsystemu do ich opuszczenia. Na przykład układ PHY Ethernet DP83826E 10Mbps/100Mbps firmy TI ma-opóźnienie w obie strony wynoszące 208 ns. Mniejsze opóźnienia mogą skrócić czas cyklu lub zwiększyć liczbę węzłów w magistrali.
Determinizm.Nie ma znaczenia, jak małe jest opóźnienie, jeśli czas przybycia różni się znacznie przy każdym przejściu danych przez system. Ta zmienność czasu przybycia nazywana jest determinizmem. Niski jitter oznacza dobry determinizm. Niski determinizm oznacza, że trzeba zbudować mniejszy margines w systemie, aby dostosować się do zmieniających się opóźnień. Rysunek 2 ilustruje opóźnienie (208 ns) i determinizm (± 2 ns) DP83826E. Protokoły Ethernet-czasu rzeczywistego, takie jak EtherCAT, mogą wykorzystywać niższe, deterministyczne charakterystyki opóźnień warstw Ethernet PHY.
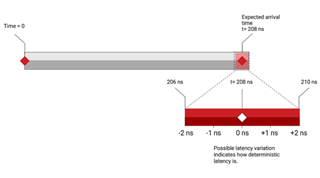 Rysunek 2: Opóźnienie i jego pewność
Synchronizacja. Powiązanie taktowania całego systemu lub kilku kompletnych systemów ma również zalety. Aby zmaksymalizować wydajność i przepustowość, zapewniając jednocześnie bezpieczną pracę, różne podsystemy mogą potrzebować dokładnej „wiedzy”, kiedy inny podsystem ma zamiar wykonać operację. Wszystkie protokoły Ethernetu przemysłowego obsługują pewien rodzaj synchronizacji. Time Sensitive Networking (TSN) jest przykładem synchronizacji czasu w systemach RTC. Instytut Inżynierów Elektryków i Elektroników (IEEE) 1588v2, Precision Time Protocol (PTP), pomaga w synchronizacji wielu urządzeń ze sobą, a IEEE 802.1as, znany również jako uogólniony PTP (gPTP), dodatkowo ułatwia synchronizację w przypadku aplikacji wrażliwych na czas, takich jak RTC.
Wniosek
Udane wdrożenia RTC i komunikacji są kamieniem węgielnym Przemysłu 4.0. Ale to coś więcej niż tylko umożliwienie Przemysłu 4.0 z deterministycznymi, zsynchronizowanymi protokołami komunikacyjnymi PHY i Industrial Ethernet o niskim-opóźnieniu, wszystkie instrumenty mogą połączyć siły, aby stworzyć piękną muzykę.