


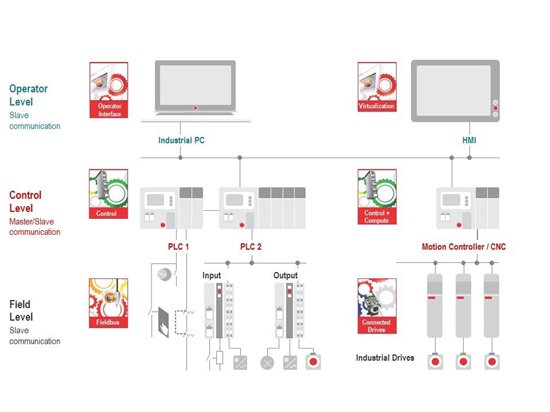
Systemy automatyzacji fabryk dla Przemysłu 4.0 zazwyczaj składają się z trzech poziomów sprzętu umożliwiającego komunikację i kontrolę w czasie rzeczywistym-:
Na poziomie obiektowym moduły we/wy, siłowniki i napędy zarządzają operacjami fizycznymi w fabryce;
Na poziomie sterowania programowalne sterowniki logiczne (PLC) lub komputerowe systemy sterowania numerycznego (CNC) są odpowiedzialne za zbieranie informacji z poziomu obiektu i wydawanie poleceń w terenie.
Na poziomie operatora urządzenia interfejsu człowiek-maszyna (HMI) komunikują się z operatorami, którzy mogą jednocześnie wydawać polecenia.
Każdy poziom wymaga zoptymalizowanych rozwiązań sprzętowych i programowych, aby sprostać unikalnym wyzwaniom projektowym. Wśród nich szczególnie trudne do rozwiązania są wyzwania na poziomie kontroli.
Ponieważ liczba węzłów obsługiwanych przez pojedynczy sterownik stale rośnie, projektanci urządzeń-sterujących stają przed specyficznymi wyzwaniami wykraczającymi poza typowe problemy związane z projektowaniem automatyki przemysłowej, takimi jak zużycie energii, wydłużona żywotność zasilacza i wymagania dotyczące niezawodności. Obsługa większej liczby węzłów oznacza, że w całym zakładzie potrzeba mniej kontrolerów, co tworzy bardziej opłacalne-rozwiązanie do automatyzacji. Alternatywnie te dodatkowe węzły można wdrożyć w całym zakładzie, aby osiągnąć wyższy poziom automatyzacji. Jednakże w miarę wzrostu liczby obsługiwanych węzłów wydajność procesora musi się odpowiednio skalować, przy jednoczesnym zachowaniu wystarczająco niskiego zużycia energii, aby uniknąć zwiększania rozmiaru pakietu. Co więcej, większość sterowników PLC zaprojektowano bez wentylatorów, co sprawia, że rozpraszanie mocy jest krytycznym czynnikiem projektowym.
Ponieważ sterowniki PLC i CNC sterują jednocześnie wieloma węzłami lub funkcjami w fabryce, charakter ich operacji w czasie rzeczywistym ma kluczowe znaczenie. Aby rozwiązanie zapewniało precyzyjną synchronizację, niezbędne są dwa komponenty: system operacyjny-czasu rzeczywistego (RTOS) i elastyczne,-czasowo urządzenia peryferyjne do komunikacji przemysłowej. System RTOS jest stosowany w tych urządzeniach do zarządzania-podejmowaniem decyzji i kontrolowania opóźnień, zapewniając zgodność z krytycznymi wymaganiami czasowymi. Komercyjne systemy RTOS są od lat szeroko stosowane w sterowaniu przemysłowym, a zainteresowanie rozwiązaniami RT Linux® stale rośnie. Rozwiązania te zapewniają-wrażliwość czasową i możliwości{{9} podejmowania decyzji-wymagane w zastosowaniach automatyki przemysłowej, jednocześnie wykorzystując pełne zalety dużej społeczności-otwartego oprogramowania Linux.
W przypadku peryferyjnych elementów komunikacyjnych rozwiązań czasu rzeczywistego-głównym wymaganiem jest obsługa protokołów przemysłowych magistrali polowych metodą, która umożliwia osiągnięcie małych opóźnień i krótkich czasów cykli protokołu, nawet przy zwiększeniu liczby węzłów. Staje się to bardziej złożonym wyzwaniem, gdy w jednym projekcie musi być obsługiwanych wiele standardów magistrali polowej. Obsługa wielu-protokołów jest niezbędna, aby zapewnić zgodność produktów końcowych z wieloma standardami,-takimi jak EtherCAT, PROFINET i Ethernet/IP-, które mogą być już wdrożone w fabryce. Zapewnienie obsługi wielu-protokołów za pośrednictwem sprzętu (ASIC) jest złożone, ponieważ każdy protokół może wymagać własnego, dedykowanego układu ASIC, co wymaga odrębnych projektów płytek dla każdej obsługiwanej magistrali polowej. Programowalne podejście upraszcza to wyzwanie. W tych podejściach zmiany protokołu magistrali polowej można wdrożyć wyłącznie poprzez aktualizacje oprogramowania lub oprogramowania sprzętowego.
Aby skutecznie usprawnić to rozwiązanie do komunikacji w czasie rzeczywistym-, sterowniki wymagają rozbudowanych interfejsów peryferyjnych. Dzieje się tak, ponieważ muszą komunikować się na wielu warstwach: z sieciami magistrali obiektowej w fabryce, płytami montażowymi łączącymi wejścia/wyjścia, siłowniki, napędy lub inne sterowniki oraz serwerami wykonującymi diagnostykę fabryczną za pośrednictwem protokołów akwizycji danych, takich jak OPC UA. Wszystko to wymaga dużej liczby interfejsów peryferyjnych, zwłaszcza interfejsów Ethernet. Dodatkowo wymagane jest elastyczne i programowalne rozwiązanie komunikacyjne.
Zestaw rozwoju przemysłowego (IDK) TMDXIDK5728 dla procesora Sitara™ AM572x jest teraz dostępny do oceny rozwiązań w zakresie automatyzacji fabryki na poziomie-sterowania. Dwu-rdzeniowy procesor ARM® Cortex®-A15 AM572x idealnie nadaje się do zastosowań przemysłowych ze względu na obsługę przemysłowych zakresów temperatur, wydłużoną żywotność do 100 000 godzin, obsługę oprogramowania-czasu rzeczywistego i szeroką gamę urządzeń peryferyjnych,-w tym podwójny PRU-ICSS (Processor Real-Time Jednostka-Podsystem komunikacji przemysłowej) do programowalnej komunikacji przemysłowej. TMDXIDK5728 udostępnia cztery porty Ethernet, z których dwa mogą pochodzić z przełącznika gigabitowego, a pozostałe dwa mogą pochodzić z PRU-ICSS (konfiguracja domyślna) lub wszystkie cztery porty pochodzą z PRU-ICSS. TMDXIDK5728 umożliwia ocenę najnowszych rozwiązań TI dla protokołów przemysłowej magistrali polowej opartych na AM57x, dostarczanych za pośrednictwem oprogramowania PRU-ICSS-INDUSTRIAL-w ramach procesora-SDK-RTOS. Dodatkowo na TMDXIDK5728 można uruchomić pakiet oprogramowania Processor-SDK-Linux-RT, który zapewnia zoptymalizowaną poprawkę RT Preempt dla głównego jądra Linuksa TI, umożliwiającą tworzenie-aplikacji automatyki przemysłowej w czasie rzeczywistym.